
Радіокерована техніка — це чудове хобі, яке дозволяє захопливо провести час. А якщо додати до неї систему відстеження голови, окуляри FPV (First Person View) та саморобну кабіну оператора, то дистанційно керована модель екскаватора може відчуватися як справжня машина.
Проєкт ProfessorBoots виводить керування на новий рівень: він не просто транслює зображення з камери, а й дозволяє обертати камеру екскаватора, повертаючи голову. Джойстики та педалі відтворюють органи керування повнорозмірної техніки.
У розробці використовується модуль GM3 від CADXFPV, оснащений трьома осями стабілізації. Система відстежує рухи голови за допомогою сумісних окулярів Avatar HD та передавача відеосигналу. Модуль GM3 важить 48 грамів і коштує близько 130 доларів. Він має варіанти керування PWM та UART і спеціально призначений для використання з радіокерованими автомобілями. Ця технологія відстеження голови дозволяє керувати камерою екскаватора, ніби ви сидите в справжній кабіні, а не просто керуєте віддаленою машиною.
Камера — це лише половина задоволення
Спочатку ProfessorBoots тестував систему на колісному навантажувачі, використовуючи окуляри L (близько 199 доларів), а потім перейшов на дорожчі окуляри X. Навантажувач виявився цікавим, але не ідеальним. Використання камери POV викликало заколисування, а захищений корпус камери не міг поміститися під оригінальну кабіну.
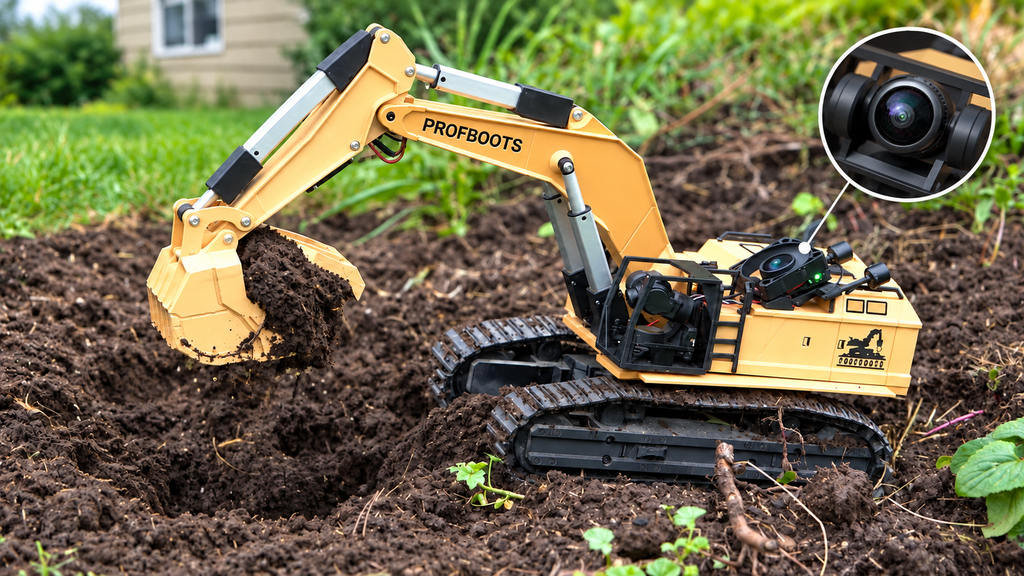
Більший і потужніший екскаватор став кращою платформою. Його оновлену кабіну довелося збільшити майже в усіх напрямках, щоб звільнити місце для карданного підвісу камери. Відеопередавач перенесли на задню кришку. Він нагрівався настільки, що потребував охолодження вентилятором, а конструкцію довелося трохи змінити, щоб камера могла повноцінно рухатися. Обладнання FPV залишається електрично відокремленим від самого екскаватора, тому та сама система може працювати як зі стандартною радіокерованою версією, так і з робототехнічною версією на базі ESP32 та H-мосту.
Перегляд ковша з перспективи камери полегшував виконання завдань, порівняно зі звичайним видом від третьої особи. Купа землі на задньому дворі додала веселощів, перетворивши засипання та формування ландшафту на справді захопливе заняття.
Камера дозволяє машині навіть “дивитися в очі” — кивати або хитати головою. Крихітний екскаватор з величезною індивідуальністю!
Чому саморобний кокпіт робить керування реалістичним
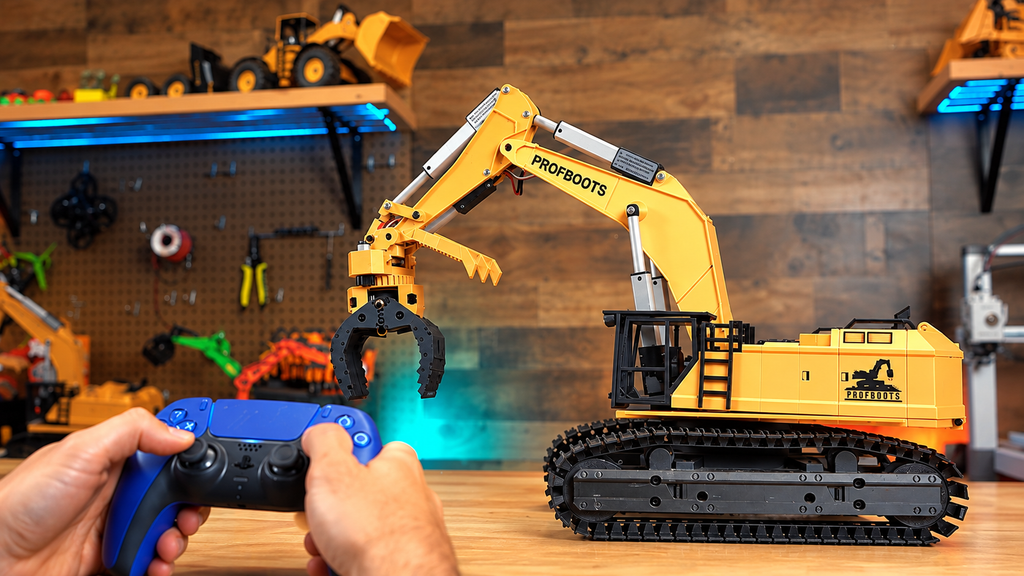
Лівий джойстик відповідає за обертання стріли та рух ковша; правий керує стрілою, ковшем та захватом; педалі керують гусеницями. Плати ESP32 використовують ESP-NOW — протокол Wi-Fi без встановлення з’єднання, що забезпечує прямий зв’язок між пристроями та ефективне дистанційне керування, відповідно до дизайну Espressif.
Перша конструкція джойстиків мала подовжені стіки від ігрових контролерів, але їхні “мертві зони” ускладнювали точне керування. ProfessorBoots переробив механізм, використавши потенціометри на 10K, підшипники, міцніші пружини та деталі, надруковані на 3D-принтері. Педалі також отримали жорсткішу геометрію пружин, стабілізуючий елемент та знімні насадки. Система включає функцію автоматичного калібрування, яка компенсує відхилення центрального положення джойстиків та враховує знос деталей.
Початкові проблеми зі сигналом виникали через використання налаштувань плати Bluepad32, хоча жодний ігровий контролер не використовувався разом із нею. Перехід на стандартні налаштування плати розробника ESP32 відновив плавне реагування. Фінальна система керування отримала кастомну плату з клемними блоками, кріпленнями для акумуляторів, запобіжником та вимикачем живлення. Деталі з PLA замінили на PETG після того, як тепло деформувало попередню конструкцію. З’явилася також версія для кріплення на стіл, доповнивши систему, що встановлюється на стілець.
Автор проєкту оцінює вартість самого кокпіта приблизно в 60 доларів, враховуючи вартість філаменту, потенціометрів, ESP32, акумуляторів та стяжок, якщо екскаватор та офісний стілець вже є. Доступ до матеріалів для побудови, коду, інформації про плати та інструкцій з монтажу коштує 10 доларів.
Source: www.motorbiscuit.com