
Нове дослідження Массачусетського технологічного інституту (MIT) вивчає шляхи вдосконалення технології автономного водіння, дозволяючи автомобілю пояснювати свої дії та їх причини.
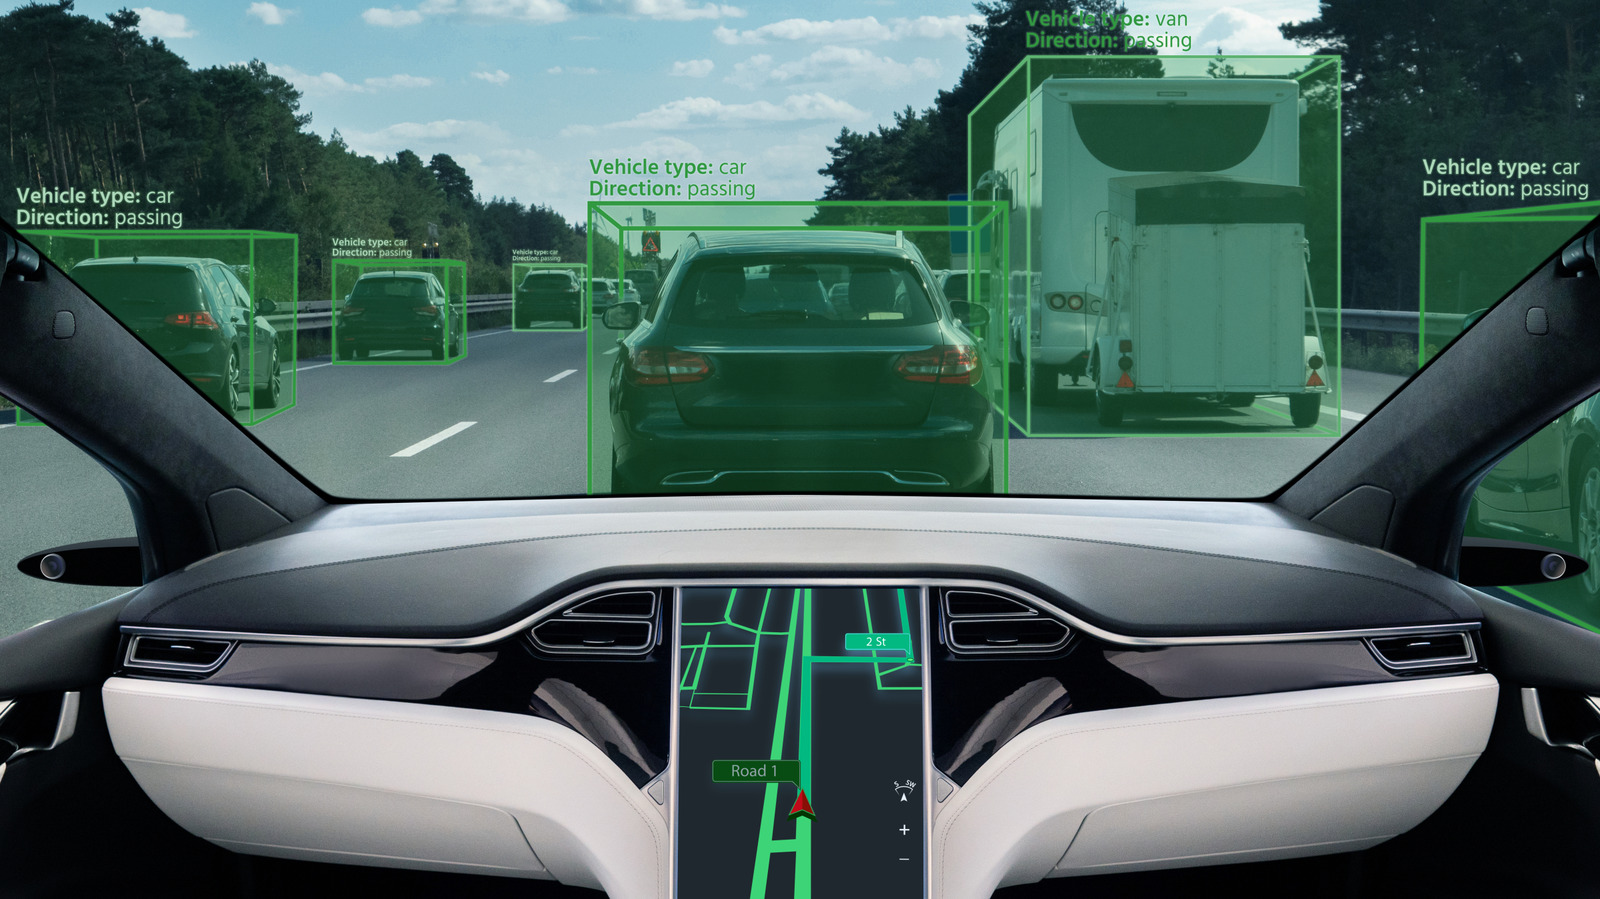
У той час як у США триває робота над дерегулюванням автономних транспортних засобів (AV), щоб прискорити їхнє поширення на дорогах, науковці працюють над покращенням самої технології для безпечнішої взаємодії з людьми.
Дослідники з MIT та компанії Motional, що спеціалізується на технологіях автономного водіння, опублікували результати свого дослідження в журналі Nature. Вони розробили програму, яка може повідомляти людині, що бачить і що робить штучний інтелект (ШІ) автомобіля, аби краще допомогти людям зрозуміти принцип роботи ШІ в AV. Це особливо актуально на тлі дискусій про можливі наслідки відмови від елементів керування, таких як педалі гальма, в автономних системах, а також численних задокументованих збоїв таких систем у реальних надзвичайних ситуаціях.
Ідея полягає в тому, щоб інтегрувати в систему AV алгоритм, який дозволить ШІ пояснювати причини своїх дій. Такий зворотний зв’язок у реальному часі може допомогти водієві бути уважнішим, запобігати потенційним проблемам, а також надавати розробникам цінну інформацію про реакцію ШІ в різних умовах для його подальшого вдосконалення.
Інтеграція ШІ для перекладу дій
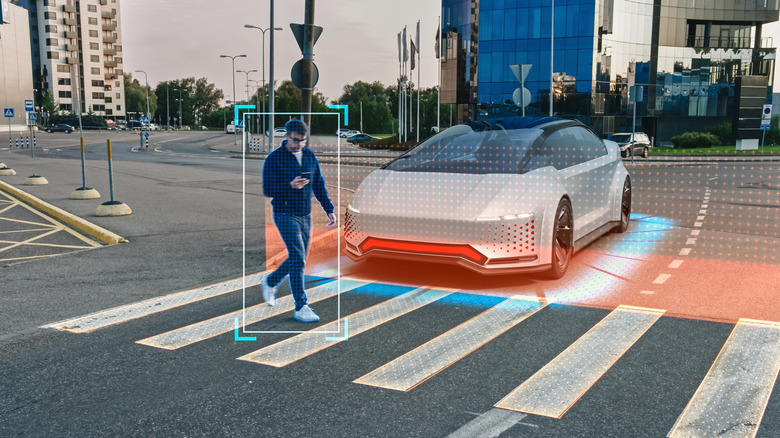
Для цього MIT і Motional створили систему під назвою “Concept-Wrapper Network” (CW-Net). Ця мережа сама по собі є ШІ-алгоритмом, навченим на 130 мільйонах прикладів сцен з автономних транспортних засобів з численними позначеними концепціями в кожній сцені. Це означає, що система навчена розпізнавати такі поняття, як напрямок (ліворуч, праворуч, прямо), швидкість (зупинка, повільно), а також дорожні елементи (перехрестя, світлофор, пішохід) та дії (слідування за іншим транспортним засобом). Потім ця мережа інтегрується в систему машинного навчання AV для “перекладу” її дій.
Під час реальних тестів AV з інтегрованою мережею зупинився біля дорожнього конуса. Дослідники зауважили, що водій-людина вважав, що причиною зупинки був саме конус, проте AV повідомив, що він “наближається до зупиненого транспортного засобу”. Це стало сигналом для розробників щодо необхідності внесення коректив. Система також допомагає пасажирам зрозуміти причину затримки.
В іншому тесті, коли AV мав взаємодіяти з велосипедистами, система виявила труднощі з їхнім розпізнаванням. Водій-людина помітив цю повторювану проблему і зміг скоригувати швидкість та траєкторію AV, щоб уникнути потенційно небезпечної ситуації.
Хоча функція повідомлень автомобіля про свої дії може здатися надмірною для пасажирів, така форма зворотного зв’язку може тримати їх в курсі подій, особливо під час несподіваних зупинок чи помилок. Для тих, хто з обережністю ставиться до цієї технології, пояснення машини можуть допомогти зменшити сумніви.
CW-Net також може бути корисною для користувачів систем допомоги водієві, таких як Super Cruise від GM, BlueCruise від Ford та Autopilot від Tesla. Ці системи автоматизують частину керування, але вимагають уваги водія. Якщо система спілкується з водієм, він, ймовірно, буде уважнішим, що може допомогти тим, хто, за повідомленнями, втрачає концентрацію під час використання таких систем.
Подальші зусилля з удосконалення автономного водіння
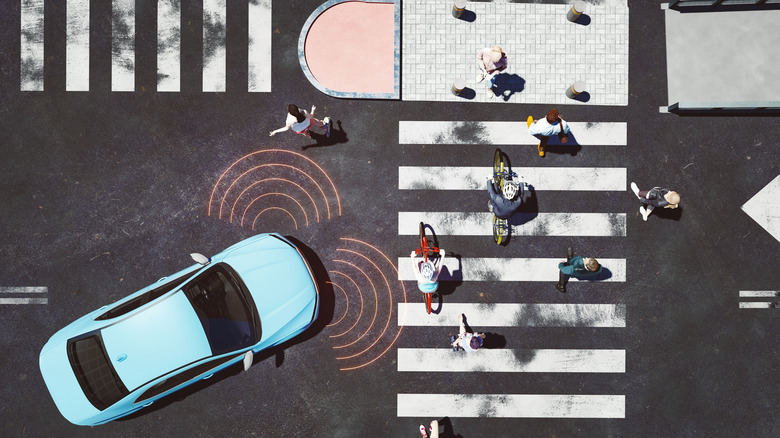
Робота MIT і Motional — це не єдина спроба вдосконалити автономне водіння. Дослідження в Школі інженерії Університету Нью-Йорка (NYU Tandon School of Engineering) та Лабораторії мобільності Каліфорнійського університету в Лос-Анджелесі (UCLA Mobility Lab) спрямовані на те, щоб AV могли спілкуватися один з одним, розширюючи знання про навколишнє середовище. Професор NYU Йонг Лю пояснює: “Автомобіль, який їздив тільки в Мангеттені, тепер зможе дізнатися про стан доріг у Брукліні від інших транспортних засобів, навіть якщо сам туди ніколи не поїде. Це зробить кожен автомобіль розумнішим і краще підготовленим до ситуацій, з якими він особисто не стикався”.
У UCLA розробляються методи, які дозволять транспортним засобам спілкуватися таким чином, щоб зменшити “сліпі зони”, спричинені людським фактором. Наприклад, автомобіль, що наближається до перехрестя, де дерево може приховувати пішохода, може отримати інформацію від іншого автомобіля, що наближається до того ж перехрестя з іншого боку, попереджаючи про потенційну небезпеку.
Незалежно від підходу, можливість розуміти, як моделі ШІ інтерпретують інформацію в реальному часі, може допомогти як водіям стати впевненішими в цій технології, так і розробникам — виявляти помилки для їх виправлення. Враховуючи це, можливо, варто призупинити дерегулювання AV та вилучення основних компонентів, таких як гальма та кермо, доки ці системи не будуть перевірені та не доведуть свою передбачуваність на дорогах. Але це вимагало б регулювання, що навряд чи станеться найближчим часом. Принаймні, науковці намагаються вдосконалити цю технологію.
Source: www.jalopnik.com